KI-orchestrierte Wertschöpfungskette
Von der Idee zum fertigen Produkt — und weiter bis zur autonomen Roboterhandlung. Der Mensch nennt das Ziel und gibt frei, die KI orchestriert den Weg dorthin.
Vom Staffellauf zum durchgängigen Lauf
Heute ist der Mensch die Schnittstelle: Lastenheft, CAD, Stückliste, CAM und Montage laufen in getrennten Werkzeugen mit eigenen Fachsprachen. An jeder Übergabe entstehen Wartezeit, Rückfragen und Übertragungsfehler — und Fehler zeigen sich oft erst, wenn das Teil nicht passt.
In der KI-orchestrierten Kette hängt alles an einer Datenbasis. Roter Faden ist die Teile-ID: Sie verbindet Lastenheft, CAD-Modell, Fräsdaten und das abgehakte Teil auf der Werkbank. Der Anwender beschreibt das Ziel im Klartext, die KI übersetzt in Maschinenwerte und prüft jede Passung, jede Toleranz und jede Kollision — bevor der erste Span fällt.
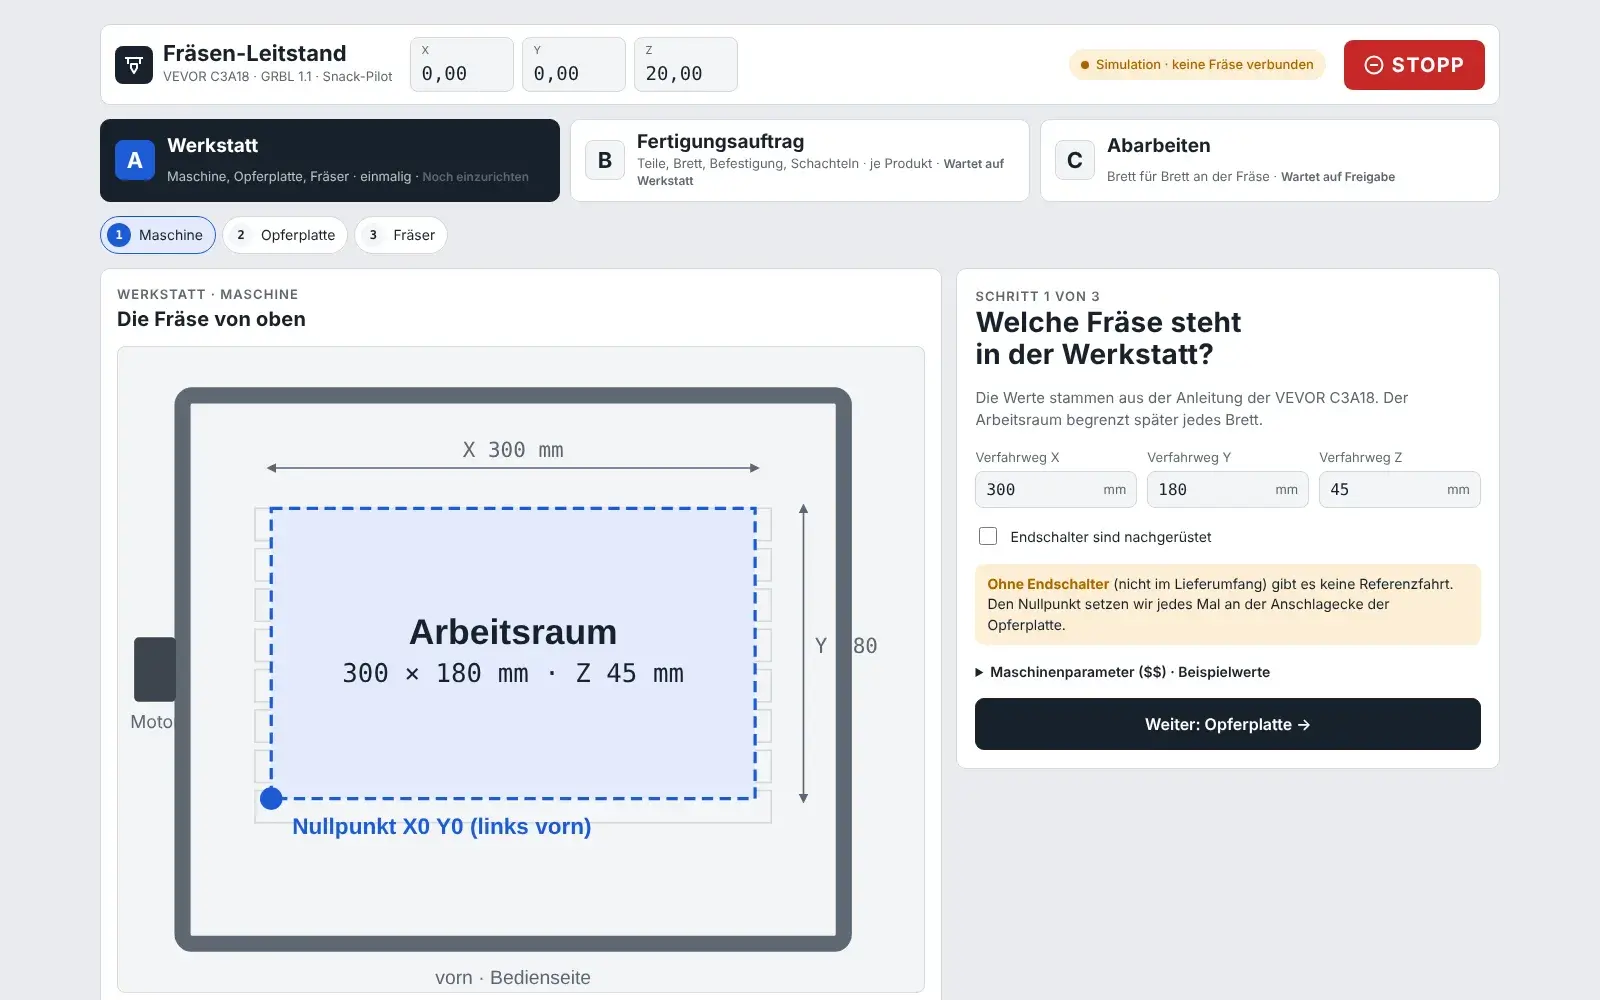
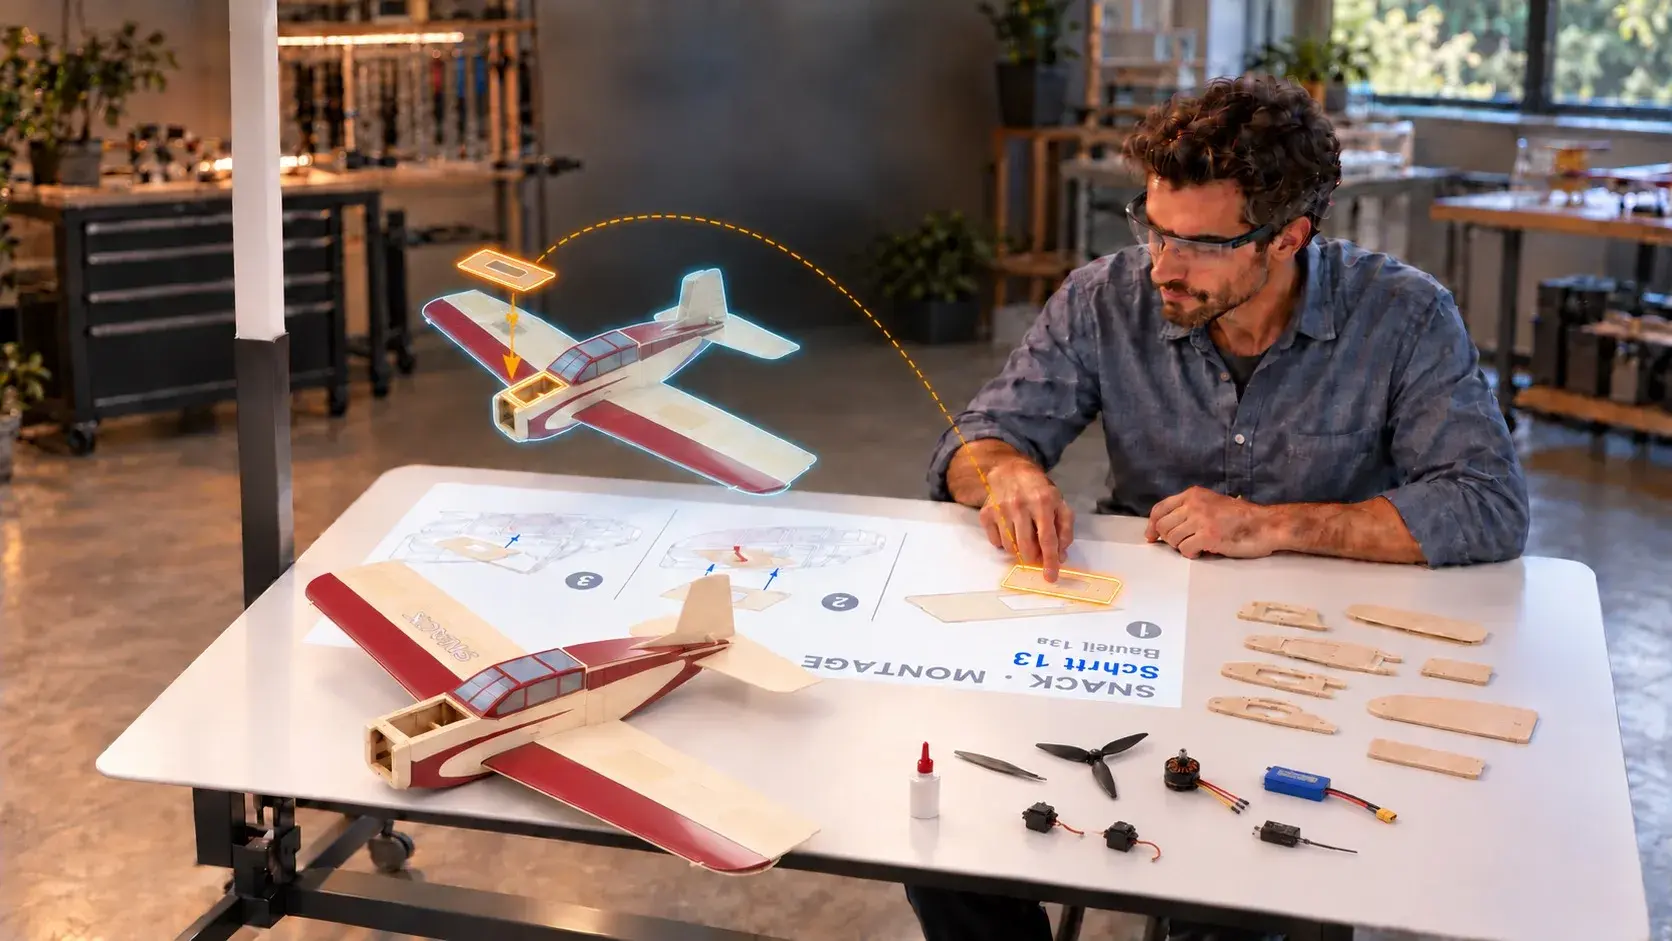
Eine KI-Weiche wählt für jedes Teil das passende Verfahren — Laserschneiden, Fräsen, Bohren oder 3D-Druck — und rechnet dessen Eigenheiten ein. Ein geführter CNC-Leitstand ersetzt Fachwissen durch Navigation, und am Smart Table zeigt die Projektion Teil, Lage und nächsten Montageschritt.
Konzept und Pilot stammen von JSTec. Die Kompetenz verschwindet dabei nicht — sie wandert: Was heute Erfahrung in vielen Köpfen ist, liegt künftig geprüft und wiederholbar in der KI.
Der Mensch komponiert. Die KI dirigiert. Die Roboter spielen.
Ziel ist eine Wertschöpfungskette, in der der Mensch am Anfang und an den Freigabe-Toren steht — und alles dazwischen von der KI geplant, synchronisiert und geprüft wird. Ein Tor ist nur dort berechtigt, wo etwas unumkehrbar ist, die Sicherheit betrifft oder vom Auftrag abweicht. Mit jedem sauberen Durchlauf darf ein Tor entfallen.
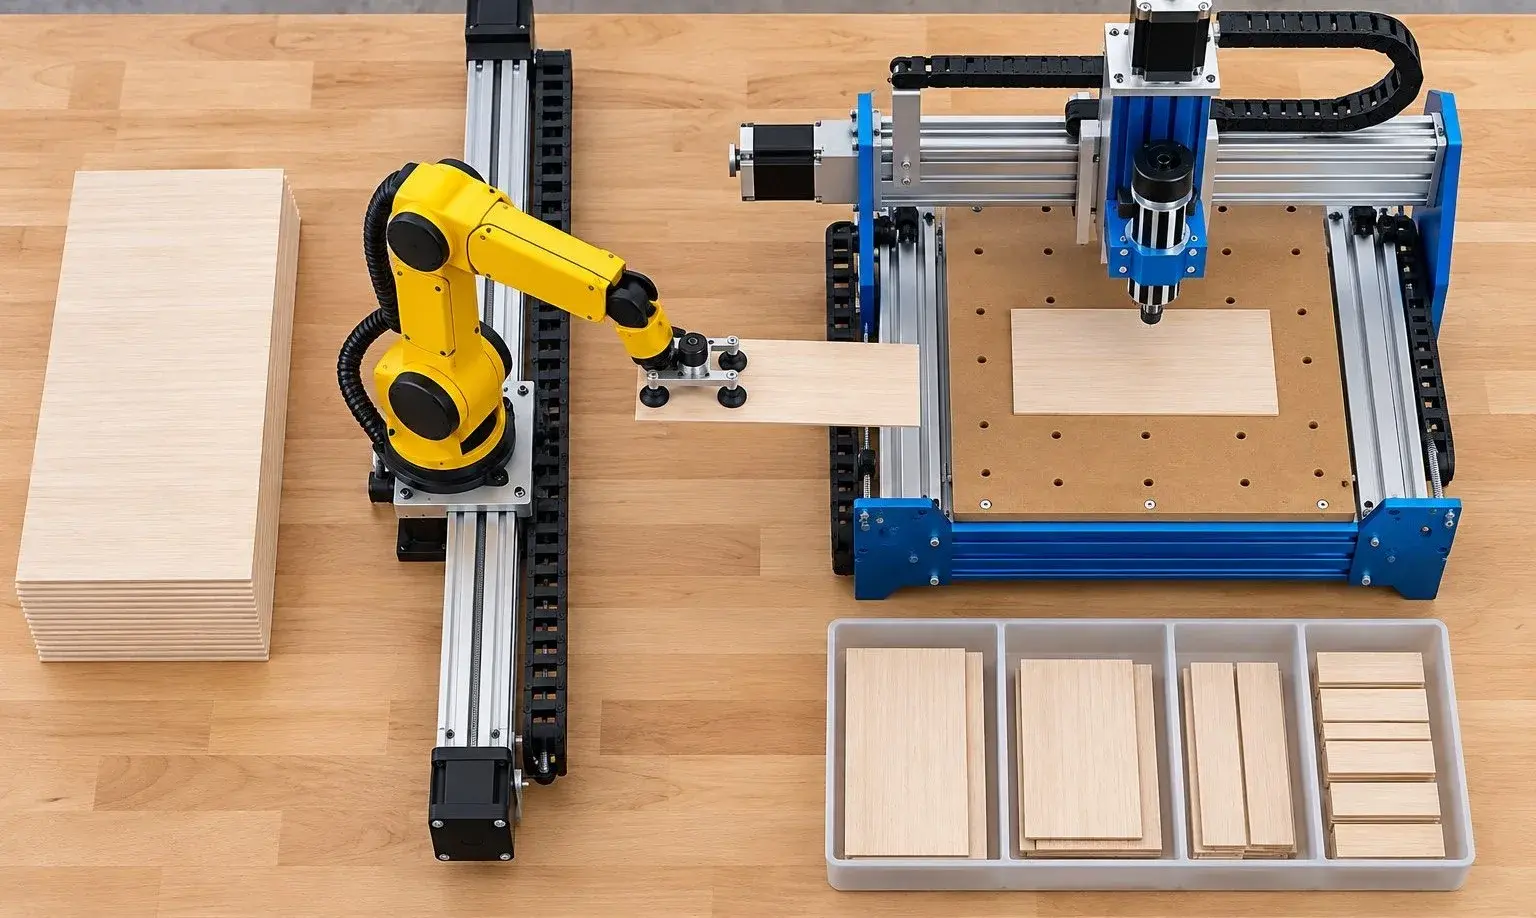
Die nächste Stufe macht die Kette physisch: Roboterbewegungen werden nicht mehr Punkt für Punkt eingelernt, sondern aus CAD, Greifer und Zelle abgeleitet und im digitalen Zwilling geprüft. So wird Automatisierung auch bei Losgröße 1 wirtschaftlich — geübt im Kleinen mit Portalfräse und Desktop-Roboter, gedacht für die Industriezelle.
Praxisbeleg: Pilotprojekt „Snack“
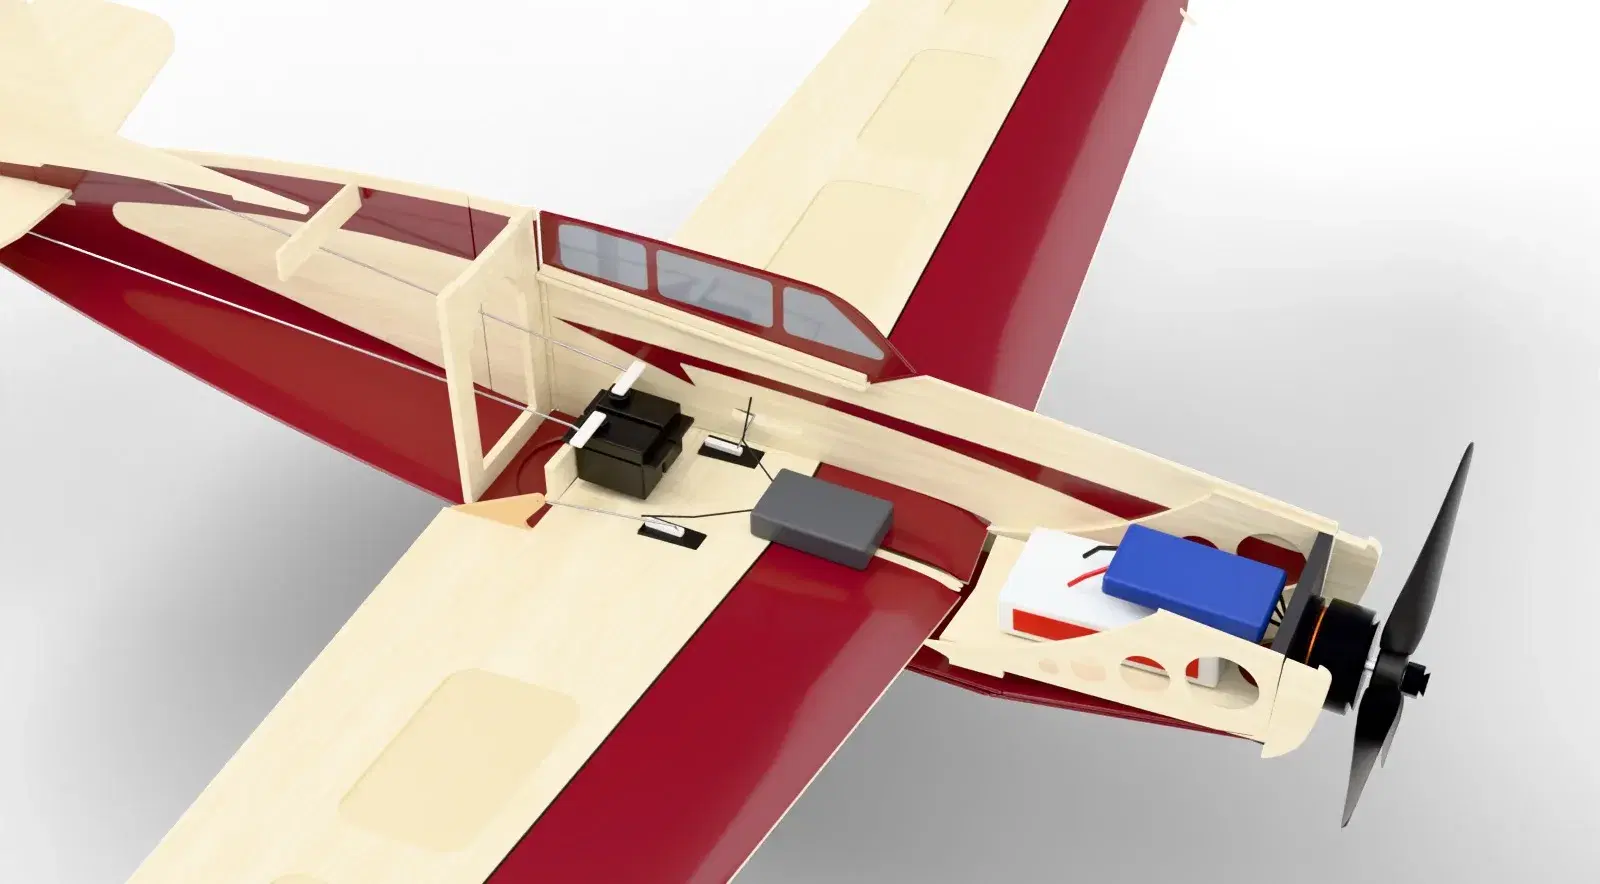
Aus dem Bauplan des Modellflugzeugs erkannte die KI automatisch alle 87 Holzteile — ohne fehlendes Teil im Abgleich mit den Herstellerdaten. Vor dem ersten Span fand sie unter anderem eine streifende Schubstange und eine Luftschraube, die 29 mm unter den Rumpf ragt; der Motorspant wechselte in den 3D-Druck. Als Nächstes belädt ein Roboter die Fräse selbstständig.